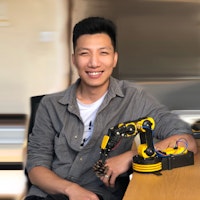
Dr Xintong Yang
(e/fe)
PhD (Cardiff)
Timau a rolau for Xintong Yang
Rheolwr Labordy (Labordy Roboteg a Systemau Ymreolaethol)
Cydymaith Ymchwil Ôl-ddoethurol
Trosolwyg
Rwy'n Gydymaith Ymchwil sy'n gweithio ar draws yr Ysgol Peirianneg a'r Ysgol Fferylliaeth a Gwyddorau Fferyllol ym Mhrifysgol Caerdydd. Rwyf hefyd yn Gymrawd o'r Academi Addysg Uwch (FHEA) ac yn Rheolwr Labordy y Labordy Roboteg a Systemau Ymreolaethol, sydd wedi'i leoli yn Ystafell C1.06, Adeiladau'r Frenhines.
Mae fy ymchwil yn canolbwyntio ar ddatblygu systemau robotig dibynadwy ar gyfer trin deunyddiau anhyblyg, anffurfiadwy a gronynnog. Rwy'n cyfuno peirianneg asiantaidd dan arweiniad, modelu seiliedig ar ffiseg differadwy a dulliau sy'n seiliedig ar ddysgu i alluogi robotiaid i weithredu'n annibynnol ac yn gadarn mewn amgylcheddau cymhleth yn y byd go iawn. Rwyf hefyd yn datblygu offer efelychu ar gyfer adweithiau ensymatig a systemau robotig ar gyfer awtomeiddio labordy.
Cwblheais fy PhD ym Mhrifysgol Caerdydd ym mis Hydref 2023. Mae fy ymchwil doethurol yn ymchwilio i ddysgu atgyfnerthu hierarchaidd dwfn a dysgu fforddiadwy ar gyfer trin robotig. Cyn ymuno â Chaerdydd, cefais raddau Baglor a Meistr mewn Peirianneg Fecanyddol a Diwydiannol o Brifysgol Technoleg Guangdong, Tsieina.
Diddordebau ymchwil
- Peirianneg asiantaidd dan arweiniad ar gyfer ymreolaeth robot yn y byd go iawn
- Trin deunyddiau anffurfiadwy a gronynnog
- Ffiseg differadwy ac adnabod systemau
- Dulliau sy'n cael eu gyrru gan fodelau a data ar gyfer trin gorwel hir
- Canfyddiad a gweithredu robotig wedi'i arwain gan fforddia
- Systemau robotig dibynadwy ar gyfer cymwysiadau yn y byd go iawn sy'n wynebu dynol
- Awtomeiddio labordy robotig ac efelychu adwaith ensymatig
Cyhoeddiad
2026
- Wei, M. et al. 2026. A physics-informed demonstration-guided learning framework for granular material manipulation. IEEE Transactions on Neural Networks and Learning Systems 37 (4), pp.1590-1604. (10.1109/tnnls.2025.3622482)
2025
- Yang, X. , Ji, Z. and Lai, Y. 2025. Differentiable physics-based system identification for robotic manipulation of elastoplastic materials. International Journal of Robotics Research 44 (13), pp.2126-2155. (10.1177/02783649251334661)
- Yang, X. et al. 2025. DDBot: differentiable physics-based digging robot for unknown granular materials. IEEE Transactions on Robotics 42 , pp.152-169. (10.1109/TRO.2025.3636815)
- Wei, M. et al. 2025. Celebi’s choice: causality-guided skill optimisation for granular manipulation via differentiable simulation. Presented at: IROS 2025 Hangzhou, China 19-25 October 2025. Proceedings of the 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025). IEEE.
- Wei, M. et al. 2025. Differentiable skill optimisation for powder manipulation in laboratory automation. Presented at: IEEE/RSJ International Conference on Intelligent Robots and Systems Hangzhou, China 19-25 October 2025.
2024
- Gao, Y. et al. 2024. Efficient hierarchical reinforcement learning for mapless navigation with predictive neighbouring space scoring. IEEE Transactions on Automation Science and Engineering 21 (4), pp.5457-5472. (10.1109/TASE.2023.3312237)
- Yang, X. and Ji, Z. 2024. Accelerating multi-step sparse reward reinforcement learning. Presented at: Cardiff University Engineering Research Conference 2023 Cardiff, UK 12-14 July 2023. Published in: Spezi, E. and Bray, M. eds. Proceedings of the Cardiff University Engineering Research Conference 2023. Cardiff: Cardiff University Press. , pp.86-90. (10.18573/conf1.u)
- Yang, X. et al. 2024. GAM: General Affordance-based Manipulation for contact-rich object disentangling tasks. Neurocomputing 578 127386. (10.1016/j.neucom.2024.127386)
2023
- Yang, X. et al. 2023. Recent advances of deep robotic affordance learning: a reinforcement learning perspective. IEEE Transactions on Cognitive and Developmental Systems 15 (3), pp.1139-1149. (10.1109/TCDS.2023.3277288)
- Yang, X. 2023. Robotic object manipulation via hierarchical and affordance learning. PhD Thesis , Cardiff University.
- Zhang, T. et al., 2023. Home health care routing and scheduling in densely populated communities considering complex human behaviours. Computers and Industrial Engineering 182 109332. (10.1016/j.cie.2023.109332)
2022
- Yang, X. et al. 2022. Abstract demonstrations and adaptive exploration for efficient and stable multi-step sparse reward reinforcement learning. Presented at: 27th IEEE International Conference on Automation and Computing (ICAC2022) Bristol, United Kingdom 1-3 September 2022. 2022 27th International Conference on Automation and Computing (ICAC). IEEE. (10.1109/ICAC55051.2022.9911100)
- You, Y. et al. 2022. From human-human collaboration to human-robot collaboration: automated generation of assembly task knowledge model. Presented at: 27th IEEE International Conference on Automation and Computing (ICAC2022) Bristol, UK 1-3 Sept 2022. 2022 27th International Conference on Automation and Computing (ICAC). IEEE. (10.1109/ICAC55051.2022.9911131)
- Yang, X. et al. 2022. Hierarchical reinforcement learning with universal policies for multi-step robotic manipulation. IEEE Transactions on Neural Networks and Learning Systems 33 (9), pp.4727-4741. (10.1109/TNNLS.2021.3059912)
2021
- Yang, X. et al. 2021. An open-source multi-goal reinforcement learning environment for robotic manipulation with Pybullet. Presented at: 21st Towards Autonomous Robotic Systems Conference (TAROS 2021) Virtual 8-10 September 2021. Published in: Fox, C. et al., Towards Autonomous Robotic Systems. TAROS 2021. Lecture Notes in Computer Science Springer. , pp.14-24. (10.1007/978-3-030-89177-0_2)
Cynadleddau
- Wei, M. et al. 2025. Celebi’s choice: causality-guided skill optimisation for granular manipulation via differentiable simulation. Presented at: IROS 2025 Hangzhou, China 19-25 October 2025. Proceedings of the 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025). IEEE.
- Wei, M. et al. 2025. Differentiable skill optimisation for powder manipulation in laboratory automation. Presented at: IEEE/RSJ International Conference on Intelligent Robots and Systems Hangzhou, China 19-25 October 2025.
- Yang, X. and Ji, Z. 2024. Accelerating multi-step sparse reward reinforcement learning. Presented at: Cardiff University Engineering Research Conference 2023 Cardiff, UK 12-14 July 2023. Published in: Spezi, E. and Bray, M. eds. Proceedings of the Cardiff University Engineering Research Conference 2023. Cardiff: Cardiff University Press. , pp.86-90. (10.18573/conf1.u)
- Yang, X. et al. 2022. Abstract demonstrations and adaptive exploration for efficient and stable multi-step sparse reward reinforcement learning. Presented at: 27th IEEE International Conference on Automation and Computing (ICAC2022) Bristol, United Kingdom 1-3 September 2022. 2022 27th International Conference on Automation and Computing (ICAC). IEEE. (10.1109/ICAC55051.2022.9911100)
- You, Y. et al. 2022. From human-human collaboration to human-robot collaboration: automated generation of assembly task knowledge model. Presented at: 27th IEEE International Conference on Automation and Computing (ICAC2022) Bristol, UK 1-3 Sept 2022. 2022 27th International Conference on Automation and Computing (ICAC). IEEE. (10.1109/ICAC55051.2022.9911131)
- Yang, X. et al. 2021. An open-source multi-goal reinforcement learning environment for robotic manipulation with Pybullet. Presented at: 21st Towards Autonomous Robotic Systems Conference (TAROS 2021) Virtual 8-10 September 2021. Published in: Fox, C. et al., Towards Autonomous Robotic Systems. TAROS 2021. Lecture Notes in Computer Science Springer. , pp.14-24. (10.1007/978-3-030-89177-0_2)
Erthyglau
- Wei, M. et al. 2026. A physics-informed demonstration-guided learning framework for granular material manipulation. IEEE Transactions on Neural Networks and Learning Systems 37 (4), pp.1590-1604. (10.1109/tnnls.2025.3622482)
- Yang, X. , Ji, Z. and Lai, Y. 2025. Differentiable physics-based system identification for robotic manipulation of elastoplastic materials. International Journal of Robotics Research 44 (13), pp.2126-2155. (10.1177/02783649251334661)
- Yang, X. et al. 2025. DDBot: differentiable physics-based digging robot for unknown granular materials. IEEE Transactions on Robotics 42 , pp.152-169. (10.1109/TRO.2025.3636815)
- Gao, Y. et al. 2024. Efficient hierarchical reinforcement learning for mapless navigation with predictive neighbouring space scoring. IEEE Transactions on Automation Science and Engineering 21 (4), pp.5457-5472. (10.1109/TASE.2023.3312237)
- Yang, X. et al. 2024. GAM: General Affordance-based Manipulation for contact-rich object disentangling tasks. Neurocomputing 578 127386. (10.1016/j.neucom.2024.127386)
- Yang, X. et al. 2023. Recent advances of deep robotic affordance learning: a reinforcement learning perspective. IEEE Transactions on Cognitive and Developmental Systems 15 (3), pp.1139-1149. (10.1109/TCDS.2023.3277288)
- Zhang, T. et al., 2023. Home health care routing and scheduling in densely populated communities considering complex human behaviours. Computers and Industrial Engineering 182 109332. (10.1016/j.cie.2023.109332)
- Yang, X. et al. 2022. Hierarchical reinforcement learning with universal policies for multi-step robotic manipulation. IEEE Transactions on Neural Networks and Learning Systems 33 (9), pp.4727-4741. (10.1109/TNNLS.2021.3059912)
Gosodiad
- Yang, X. 2023. Robotic object manipulation via hierarchical and affordance learning. PhD Thesis , Cardiff University.
Ymchwil
Mae roboteg y byd go iawn yn dibynnu'n fawr ar beirianneg system gadarn sy'n hwyluso prosesu a chyfathrebu gwybodaeth ymhlith is-fodiwlau sy'n llywio penderfyniadau yn annibynnol a / neu gydweithredol i reoli ymgorfforiad robot tuag at gyflawni tasgau penodol. Mae fy ymchwil yn canolbwyntio ar:
- Canfyddiad a Gweithredu 3D: sut y gall robotiaid ganfod, deall a rhyngweithio â'r byd 3D i gyflawni tasg a ddiffinnir gan y defnyddiwr?
- Peirianneg System Autonuous a Gwydn: sut y gall systemau ymreolaethol wella eu hunain trwy ysgrifennu codau i ddeall a rheoli gwahanol ymgorfforiadau, amgylcheddau a thasgau?
- Diogelwch: sut allwn ni atal robotiaid rhag camddehongli bwriadau defnyddwyr a gweithredu peryglus?
Porwch ystafell arddangos prosiect i weld fy mhrosiectau blaenorol mewn triniaeth obejct anhyblyg ac anffurfiad sy'n seiliedig ar ddysgu / ffiseg.
Grantiau ymchwil dan sylw:
Teitl: Datblygu Arweinyddiaeth dRTP ar gyfer Labordai Ymreolaethol Dibynadwy wedi'u Gyrru gan AI
Rôl: Co-I, Ymchwilydd Arweiniol | Cyfanswm y gwerth: GBP 14,693.09
- Cronfa Cydweithredu Caerdydd-Xiamen
- PHYDL: Dysgu Gwahaniaethol dan Arweiniad Ffiseg ar gyfer Trin Robotig o Ddeunyddiau Anffurfiadwy a Gronynnog
- Almond: Labordy Ymreolaethol ar gyfer Darganfyddiad Moleciwlaidd
Addysgu
2023 - 2024
- EN3062 Roboteg a Phrosesu Delweddau (Darlithydd Modiwl)
- EN4062 Roboteg Uwch (Darlithydd Modiwl)
Bywgraffiad
Aelodaethau proffesiynol
Cymrawd yr Academi Addysg Uwch (FHEA)
Meysydd goruchwyliaeth
Prosiectau'r gorffennol
Minglun Wei - Myfyriwr PhD dan gyd-oruchwyliaeth, Prifysgol Caerdydd (ar waith) - Trin Gwrthrychau Anffurfiadwy
Boliang Cai - Cyn-fyfyriwr PhD cyd-oruchwylio, bellach Cydymaith Ymchwil ym Mhrifysgol Loughborough - Cerbydau Ymreolaethol
Contact Details
Adeiladau’r Frenhines, Ystafell Ystafell C1.06, 5 The Parade, Heol Casnewydd, Caerdydd, CF24 3AA
Themâu ymchwil
Arbenigeddau
- Roboteg
- Dysgu peirianyddol
- Trin Robotig wedi'i lywio gan ffiseg
- Dysgu robot
- Ymchwil asiantig a pheirianneg